MKKDSG 3/ 3,1721087
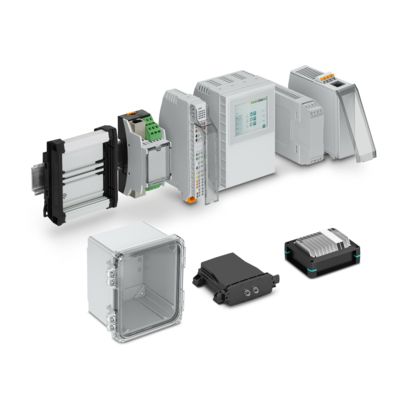
贸泽供应的Micochip Technology Polaie SoC Discovey套件基于Polaie MPS095T片上系统 (SoC) PGA,配备嵌入式64位四核ISC-V处理器以及95000个高性能逻辑元件,可实现强大的计算性能,同时提供出色的能效和安全性。 振铃是指在CAN总线的通信过程中,由于阻抗不匹配导致的信号反射等原因,使得信号在传输线上多次反射,进而产生的一种振荡现象。振铃现象可能会对CAN总线的通信质量产生负面影响,甚至有可能导致通信失败。NCA1462-Q1采用纳芯微自研的振铃,允许工程师在多节点、复杂拓扑情况下有效减少总线中的信号反射,降低振铃现象发生的概率(如下图),同时维持≥8Mbps的通信传输速率,大幅提升车载通信质量。菲尼克斯MKKDSG 3/ 3,1721087点击确定后出现硬件组态画面,给PLC设定子网参数,此处使用默认值。然后添加驱动信息,根据下图所示找到使用的驱动型号。此处使用Cu310-2。选好后拖拽到硬件组态中,然后设定总线使用之前PLC创建的PN1。对驱动控制器进行配置,选择矢量类型,标准报文2。在工艺对象目录下点击新增对象,找到运动控制的速度轴对象,添加。速度轴的对话框中可以选择基本参数、硬件接口以及扩展参数。在硬件接口中选择前面硬件组态中添加的Cu310。
MKKDSG 3/ 3,1721087IMDT V2H SBC载板将IMDT V2H SOM转变为紧凑型能迷你电脑。这款完全可自订的小型SBC尺寸仅为125 x 80 x 20毫米,具有经济实惠的系统设计,是机器人、无人机和智慧城市项目中各种应用的理想选择。V2H SBC提供多种组装选项,进行了个性化和调整,旨在满足特定的客户需求,提供的板载连接。 海飞通400G QSP112 S4光模块应用场景兼容性强。考虑到客户应用场景的兼容性,公司光模块的外形尺寸与100G QSP28、200G QSP56光模块标准尺寸保持一致。在模块散热及功耗上,选用了DSP、DCDC电源芯片、Dive、TIA等率、低功耗的核心元器件,温度保持在0-70℃内,模块功耗低于8W,兼顾了小尺寸与低功耗。
在高速运行时,1相绕组电压所加的时间若在左图的t0以下,使电源不能保证提供设定的电流I0值,此时变成恒压驱动。即在高速运行中,有斩波才能变成恒电流驱动。电流测量值与设定电流I0相对应的基准电压Vr用差动放大器比较,使其达到设定的电流值,施加到电机的电压斩波器的控制端。此处,恒电流斩波电路使用恒电压电路。同一步进电机的恒电压与恒电流脉冲频率-转矩特性曲线比较如下图所示。两者在同一额定电流约10pps以内时,具有相同的转矩,但低速时恒电流斩波驱动器产生转矩较大。采用高通QCS6490 CPU,提供64位程序支持。开发人员可以将Visual Studio更新到版本15.9或更高版本以实现Am 64兼容性,从而简化现有项目的二进制编译。菲尼克斯MKKDSG 3/ 3,1721087
据该公司称,其第八代产品“这些设备结合了 600V CoolMOS 7 系列的功能,是 P7、PD7、C7、CD7、G7 和 S7 产品系列的继任者”。“它们配备了一个集成的快速体二极管,并采用 SMD QDPAK、TOLL 和 ThinTOLL 8 x 8 封装。”如果两个线圈的通断状态相反,不同区域中Y0的触点的状态也是相反的,可能使程序运行异常。作者曾遇到因双线圈引起的输出继电器快速振荡的异常现象。所以一般应避免出现双线圈输出现象,可以将a改为b。程序的优化设计在设计并联电路时,应将单个触点的支路放在下面;设计串联电路时,应将单个触点放在右边,否则将多使用一条指令(见)。建议在有线圈的并联电路中将单个线圈放在上面,将a的电路改为b的电路,可以避免使用入栈指令MPS和出栈指令MPP。潜在客户已经领略了我们的无线微控制器STM32WBA增强的无线通信性能、灵活性和安全性。他们正在用这个芯片开发各种产品,包括智能恒温器、跟踪设备、智能充电器、耳机、电动工具、智能表计。我们巨大的软件生态系统提供通信协议栈、微控制器专用软件包、示例代码和开发工具,帮助开发者快速地推出基于这些MCU的新产品。


